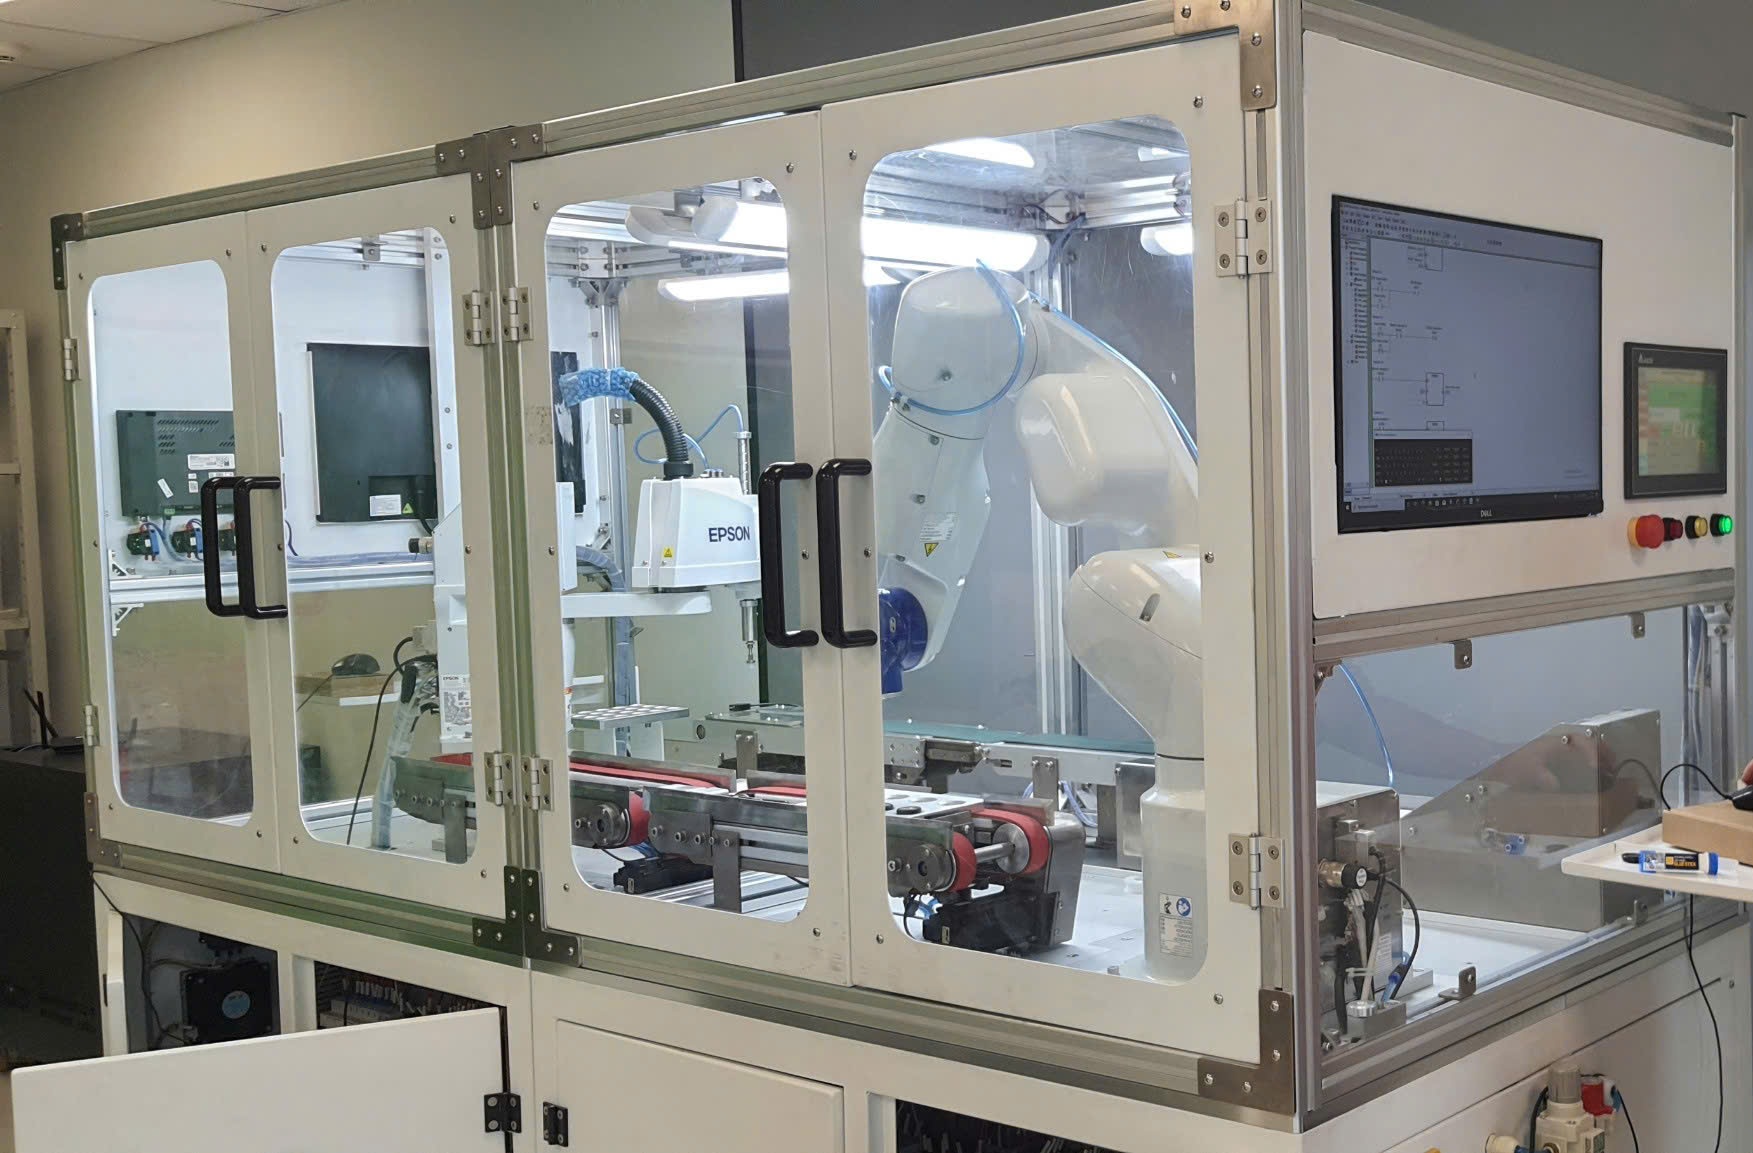
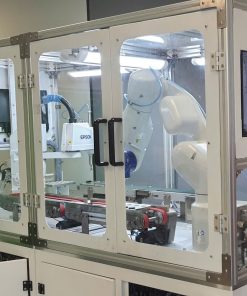

Hệ thống robot gắp hàng được định vị bởi camera
Hệ thống robot gắp hàng được định vị bởi camera bao gồm các thành phần chính:
- Camera: Camera ghi nhận hình ảnh của khu vực làm việc và chuyển dữ liệu đến hệ thống xử lý.
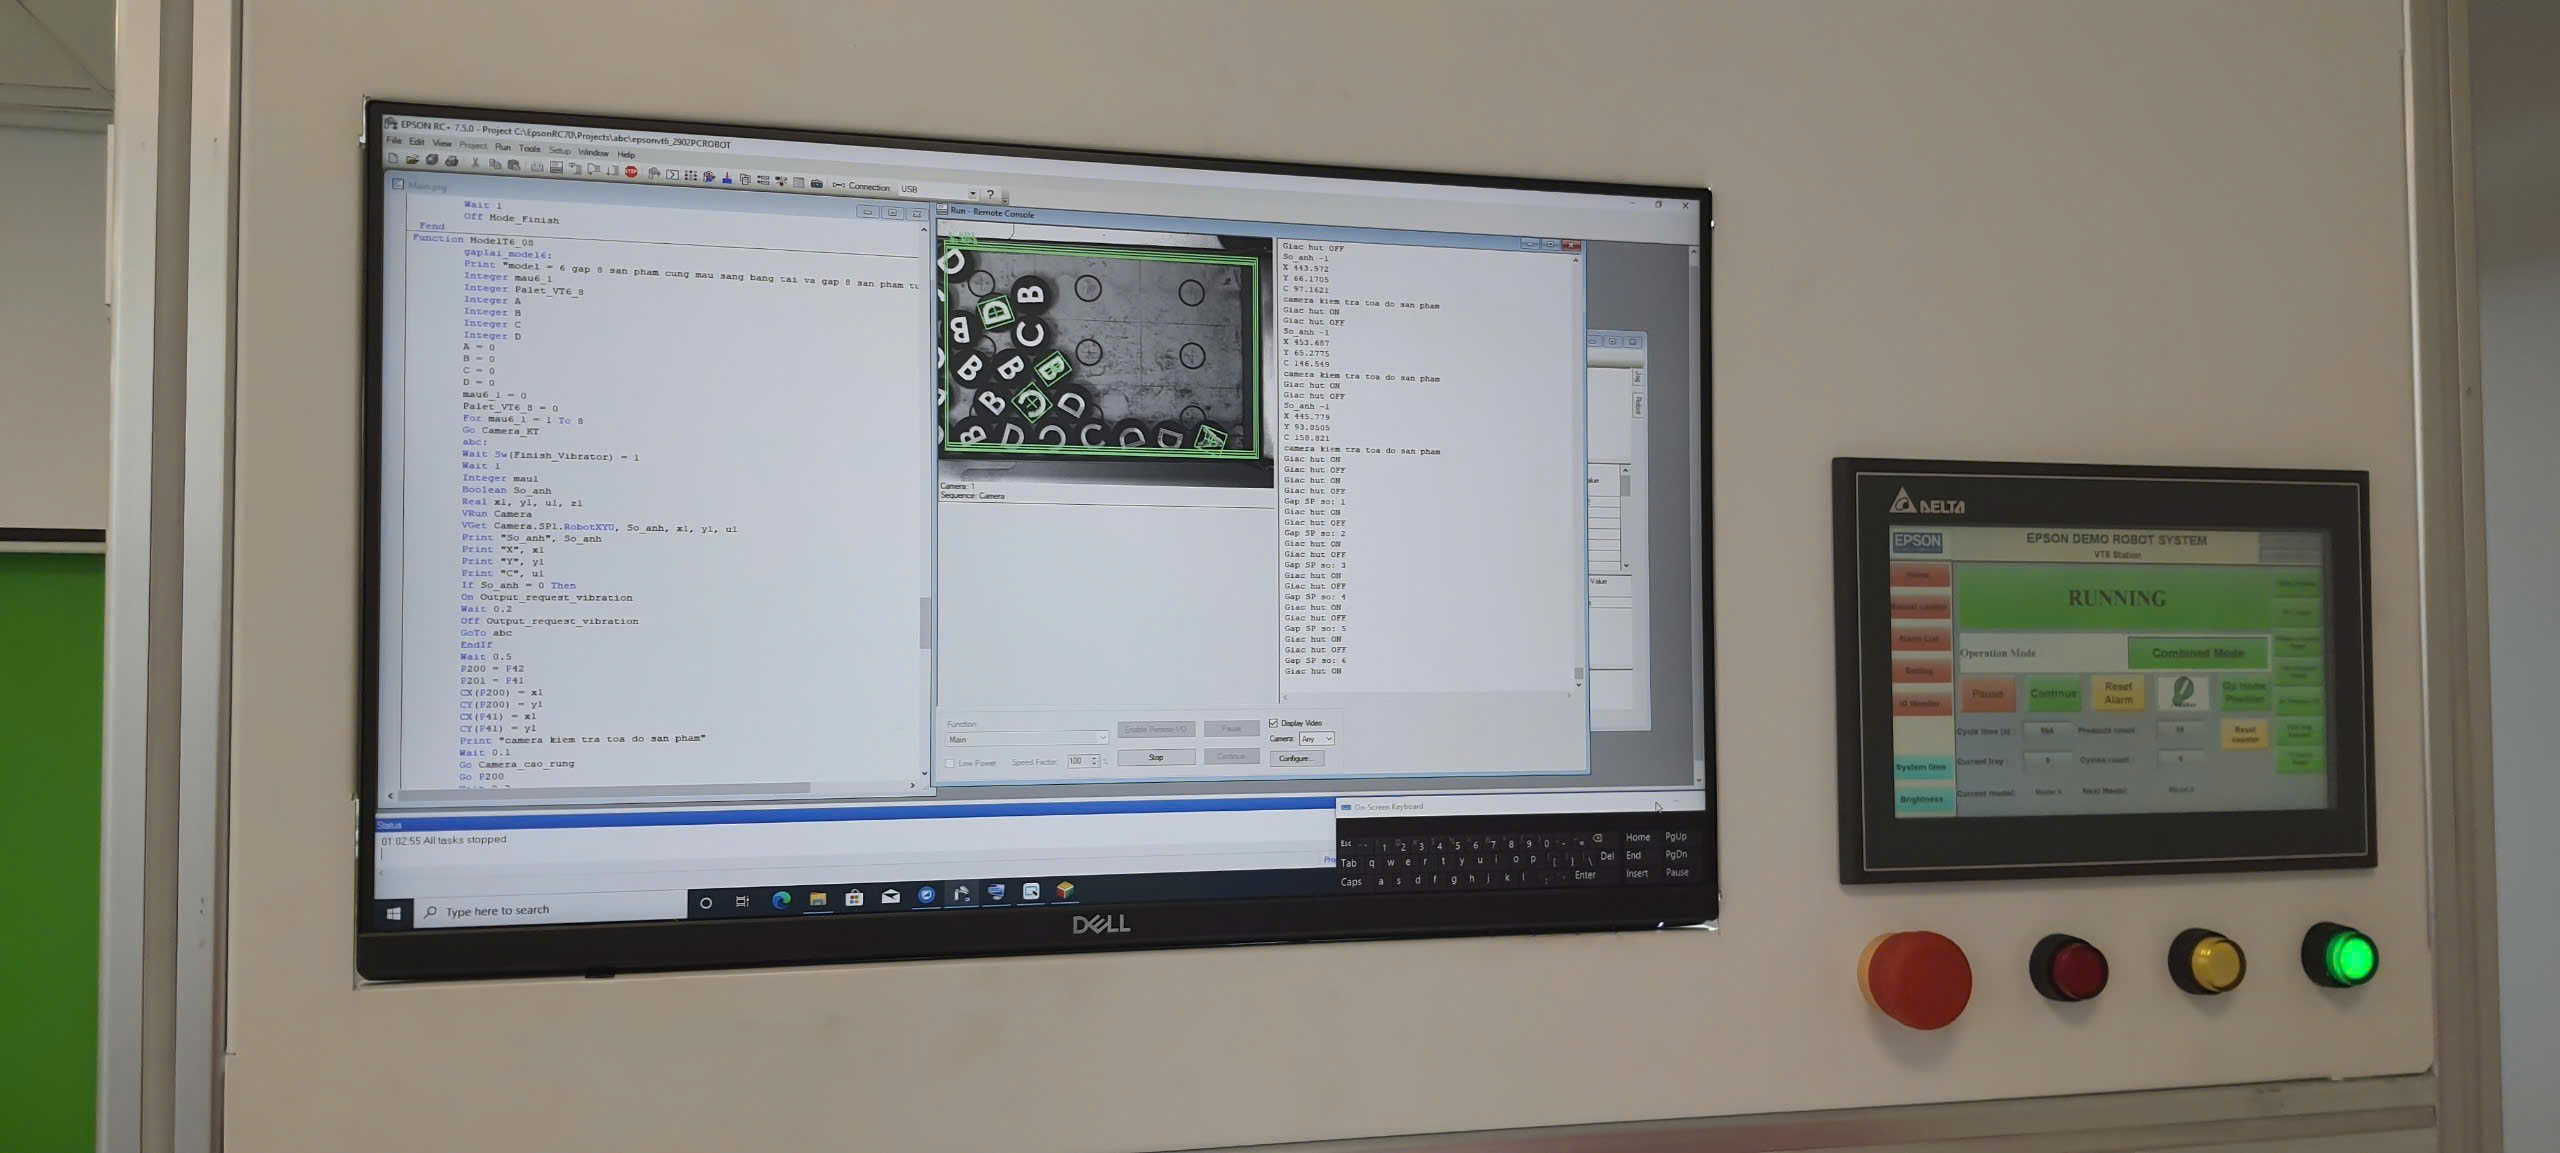
- Bộ vi xử lý hình ảnh (Image Processing): Hệ thống phân tích hình ảnh nhận dạng vị trí, hình dáng, kích thước hàng hóa.
- Robot Gắp: Robot được trang bị cấu trúc cần cầu (arm) và bàn tay gắp (đầu gắp).
- Phần mềm điều khiển: Tích hợp dữ liệu từ camera, phần mềm sẽ tính toán vị trí chính xác để điều khiển robot gắp hàng.
Quy trình hoạt động bao gồm các bước sau:
- Ghi nhận hình ảnh: Camera quán sát khu vực làm việc và chuyển hình ảnh tới bộ xử lý.
- Xử lý dữ liệu: Phân tích hình ảnh để tìm vị trí, hướng và thông tin về hàng hóa.
- Di chuyển robot: Robot nhận tín hiệu điều khiển và thực hiện di chuyển đến vị trí được xác định.
- Gắp hàng: Tay gắp của robot bắt đầu gắp hàng hóa và đặt vào vị trí mong muốn.
Trong bối cảnh cách mạng công nghiệp 4.0, robot gắp hàng được trang bị camera định vị đang trở thành một trong những giải pháp tích hợp hiệu quả nhất trong lĩnh vực logistics và sản xuất. Hệ thống này không chỉ giúp tăng tính tự động, tối ưu hóa chi phí, mà còn giúp tăng tính linh hoạt và chính xác trong quá trình gắp và di chuyển hàng hóa.
Hãy là người đầu tiên nhận xét “Hệ thống robot gắp hàng được định vị bởi camera”
Sản phẩm tương tự

Giải pháp thị giác máy

Giải pháp thị giác máy
Giải pháp thị giác máy
Giải pháp thị giác máy

Thiết kế máy theo yêu cầu

Giải pháp thị giác máy
2 đánh giá cho Hệ thống robot gắp hàng được định vị bởi camera
Chưa có đánh giá nào.